

Come funziona un servomotore? Un servomotore è un dispositivo elettromeccanico che produce coppia e velocità in base alla corrente e alla tensione fornite. Un servomotore funziona come parte di un sistema ad anello chiuso fornendo coppia e velocità come comandato da un servocontrollore che utilizza un dispositivo di feedback per chiudere l'anello. Il dispositivo di feedback fornisce informazioni quali corrente, velocità o posizione al servocontrollore, che regola l'azione del motore in base ai parametri comandati.
I servomotori sono disponibili in un'ampia varietà di tipi, forme e dimensioni. Il termine servo fu usato per la prima volta nel 1859 da Joseph Facort, che implementò un meccanismo di feedback per assistere nel governo di una nave con il vapore per controllare i timoni. Un servomotore fa parte di un servomeccanismo costituito da tre elementi chiave: un motore, un dispositivo di feedback e un'elettronica di controllo. Il motore può essere AC o DC, con spazzole o brushless, rotativo o lineare e di qualsiasi dimensione. Il dispositivo di retroazione può essere un potenziometro, un dispositivo ad effetto Hall, un tachimetro, un risolutore, un encoder, un trasduttore lineare o qualsiasi altro sensore, a seconda dei casi. A completare il servosistema c'è l'elettronica di controllo che alimenta il motore e confronta i dati di feedback e il riferimento del comando per verificare che il servomotore funzioni come comandato. Esistono molti tipi di applicazioni di servomotori, dai semplici motori CC utilizzati nelle applicazioni hobbistiche (come i modellini di aeroplani) ai sofisticati motori brushless azionati da complessi controller di movimento utilizzati per centri di lavoro multiasse. Un esempio di servomeccanismo comune è il cruise control del veicolo costituito da un motore (il motore), un sensore di velocità (feedback) e un'elettronica per confrontare la velocità del veicolo con la velocità impostata. Se il veicolo rallenta, il sensore trasmette questi dati all'elettronica che, a sua volta, aumenta il gas al motore per aumentare la velocità fino al punto di regolazione desiderato: un semplice sistema a circuito chiuso.
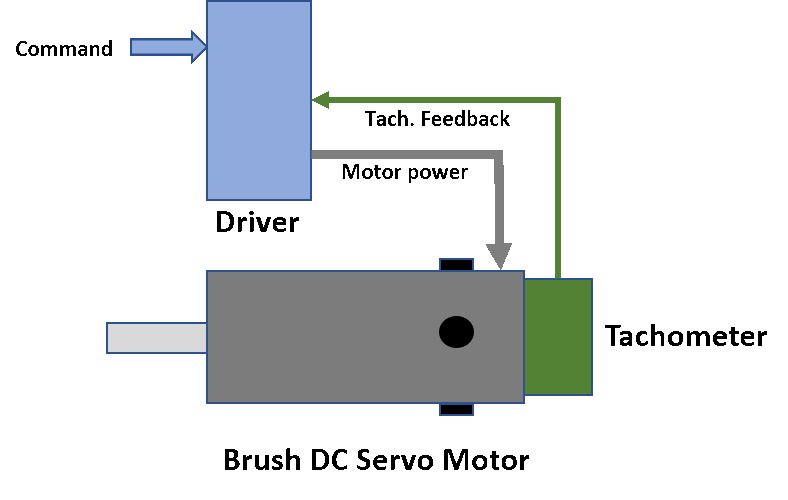 Un semplice servomotore industriale è costituito da un motore CC a magnete permanente con un tachimetro integrato che fornisce una tensione di uscita proporzionale alla velocità. L'elettronica di azionamento fornisce la tensione e la corrente necessarie al motore in base alla tensione restituita dal tachimetro. In questo esempio, nel driver viene impostata una velocità comandata (rappresentata come una tensione di riferimento di comando), quindi il circuito nel driver confronta la tensione di feedback del contagiri e determina se è stata raggiunta la velocità desiderata, noto come anello di velocità chiuso. Il circuito di velocità monitora la velocità comandata e il feedback del contagiri, mentre il conducente regola la potenza del motore per mantenere la velocità comandata desiderata.
In un servosistema più sofisticato, più loop integrati sono ottimizzati per prestazioni ottimali e per fornire un controllo del movimento di precisione. Il sistema è costituito da anelli di corrente, velocità e posizione che utilizzano elementi di feedback di precisione. Ciascun ciclo segnala il ciclo successivo e monitora gli elementi di feedback appropriati per apportare correzioni in tempo reale per far corrispondere i parametri comandati.
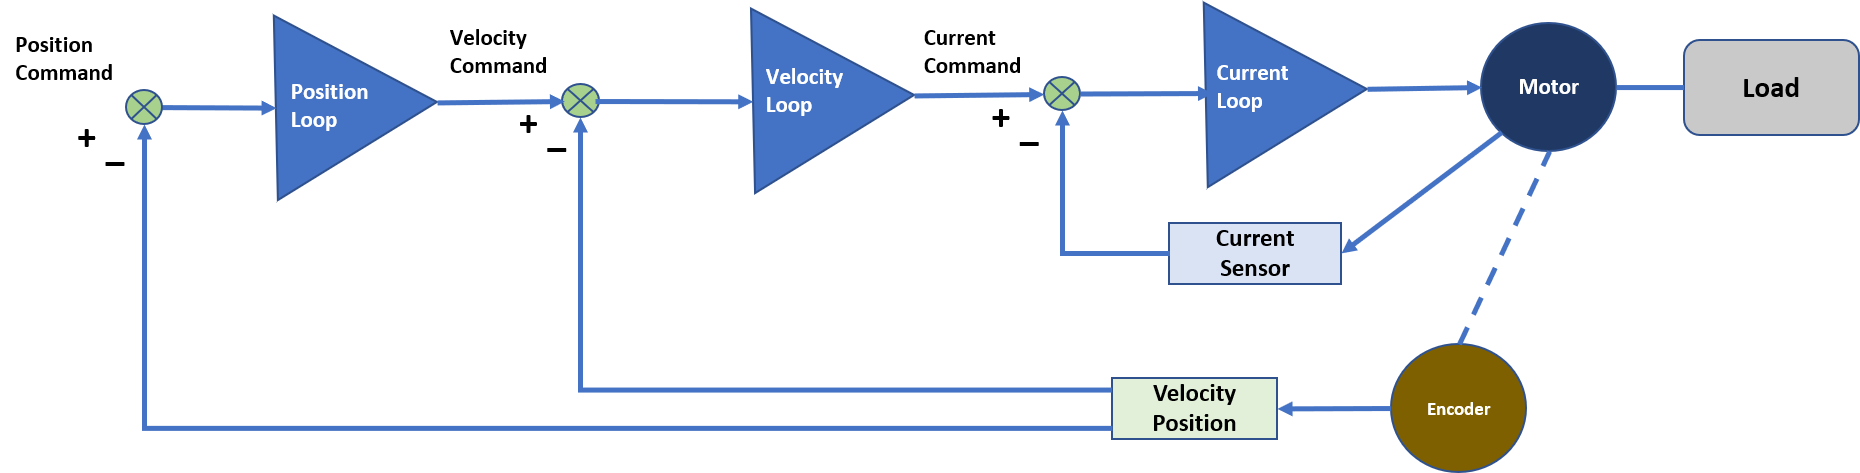
L'anello di base è l'anello di corrente o di coppia. La corrente è proporzionale alla coppia in un motore rotativo (o alla forza in un motore lineare), che fornisce accelerazione o spinta. Un sensore di corrente è un dispositivo che fornisce feedback relativo alla corrente che scorre attraverso il motore. Il sensore invia un segnale all'elettronica di controllo, in genere un segnale analogico o digitale proporzionale alla corrente del motore. Questo segnale viene sottratto dal segnale comandato. Quando il servomotore raggiunge la corrente comandata, il circuito verrà soddisfatto finché la corrente non scenderà al di sotto della corrente comandata. Il circuito aumenterà quindi la corrente fino al raggiungimento della corrente comandata, con il ciclo che continua a velocità di aggiornamento inferiori al secondo.
L'anello di velocità funziona allo stesso modo con una tensione proporzionale alla velocità. L'anello di velocità invia all'anello di corrente un comando per aumentare la corrente (aumentando quindi la tensione) quando la velocità scende al di sotto della velocità comandata.
L'anello di posizione accetta un comando per un PLC o un controller di movimento, che a sua volta fornisce un comando di velocità che viene inviato all'anello di velocità, che a sua volta comanda la corrente necessaria per accelerare, mantenere e decelerare il motore per spostarsi nella posizione comandata . Tutti e tre i circuiti funzionano in sincronia ottimizzata per fornire un controllo fluido e preciso del servomeccanismo.